【技術コラム】「腹八分目」の制御工学:生体フィードバックのタイムラグと食行動の科学的定量化
【概要・ダイレクトアンサー】早食いによる過剰摂取や主観的な食事管理の難しさは、個人の意志の弱さではなく、生体フィードバック制御における「時間遅れ(タイムラグ)」と「多層シグナル」の構造的特性に起因します。感覚的な経験則にとどまっていた「腹八分目」を生体システムの制御工学モデルとして読み解くことで、主観と行動・生体データのギャップを数理的・工学的なメカニズムとして捉え直し、研究開発(R&D)やシステム設計への実践的な着想へと繋げることができます。
背景:主観的な食事管理の破綻と「早食い」における課題
多忙な業務の合間、つい昼食を早食いしてしまい、食後に急激な眠気や倦怠感に襲われて午後の作業効率を落としてしまった経験はないでしょうか。あるいは、「健康のために腹八分目に抑えよう」と意識しながらも、気づいた時には満腹を超えて食べ過ぎてしまい、主観的な感覚に頼った自己管理の難しさを痛感したことはないでしょうか。
こうした「早食いによる過剰摂取」や「主観的な食事管理の破綻」は、日常や実務における典型的な課題です。実社会において食事量の適切なコントロールは生活習慣病の予防や健康寿命の延伸における最重要テーマの一つですが、「どれくらい食べるべきか」という基準は長年、個人の主観的感覚に依存してきました。
- 主観的経験則の歴史的展開:江戸時代の健康指針である『養生訓』において貝原益軒が説いた「珍味を前にしても八九分でやめるべきである」という教え(※1)は、現代において世界的な長寿地域・沖縄の伝統習慣「腹八分目」として国際的にも広く知られています(※2、※3)。
- 定量的エネルギー入力制御への転換:近年の栄養学や老年医学の研究では、適切な栄養状態を確保した上でエネルギー摂取量を70〜80%程度に抑えるカロリー制限として再定義され、酸化ストレスの低減や血管機能の改善、代謝指標の好転をもたらすことが基礎研究や臨床試験で報告されています(※2)。
しかし、この知見をそのまま日常の行動変容ソリューションとして適用するには、明確な科学的限界と実務上のハードルが存在します。
科学的エビデンスの必要性:経験則の限界と定量的メカニズム解明の重要性
主観的な「腹八分目」を精神論ではなく再現性のある技術・システムへと昇華させるためには、現在の学術知見における有効性と限界を客観的に見極める必要があります。
- 寿命延長効果の実証における限界:線虫やげっ歯類などの動物実験では顕著な寿命延長が確認されている一方、ヒトを対象とした長期的な臨床研究においては、代謝指標や老化関連マーカーの改善は確認されているものの、直接的な寿命延長効果そのものが明確に実証されているわけではありません(※2)。
- 継続性と遵守の困難さ:日常生活において厳格なカロリー制限を長期間維持することは、強い空腹感や社会的要因により極めて難しく、継続性の低さが大きな実用上の障壁となります。
このように、腹八分目は「定量的エネルギー入力制御」として目標設定が可能である一方、実用化に向けては「意思の力に頼らず、いかに無理なく自然に摂取量を抑えるか」という生体制御メカニズムの解明と行動支援技術が不可欠となります。
| 評価項目 | 学術的に解明されている知見 | 実務・ヒト応用における課題と限界 |
|---|---|---|
| 生理的効果 | 酸化ストレスの低減、血管機能の改善、代謝指標の好転(※2) | ヒトにおける直接的な寿命延長効果は明確に実証されていない(※2) |
| 制御の性質 | 摂取エネルギーを70〜80%に抑える定量的エネルギー入力制御 | 空腹感や社会的要因により日常生活での長期間遵守・継続が極めて困難 |
| R&Dへの示唆 | 主観的感覚を客観的な数値制御目標として設定可能 | 意思の力に頼らず自然に入力を抑制する行動支援技術が求められる |
実施概要
本技術検証では、最新の学術論文および数理・制御理論モデルに基づき、生体の満腹感知プロセスと時間遅れ構造を以下の枠組みで整理・解析しました。
- 目的
- 主観的経験則である「腹八分目」を、生体システムのフィードバック制御および時間遅れ(タイムラグ)の観点から数理的・工学的にモデル化し、R&Dや行動支援システム設計へ応用可能な知見を体系化すること。
- 対象データ・文献
- 栄養学・老年医学・消化管生理学・計算論的神経科学・ウェアラブル計測工学に関する国内外の学術文献(計19報)および摂食行動の動態数理モデル。
- 検証サンプル数
- ■(本稿は学術文献レビューおよび数理・制御モデル解析に基づく技術整理のため、固有の被験者実験サンプル数は非設定/実機検証フェーズにて ■ 名規模で設定予定)
- 主要分析指標
- エネルギー摂取抑制率(基準比70〜80%)、満腹シグナル伝達遅延時間(約15〜30分以上)、胃内容物排出半減期(約20〜60分)、物理的伸展・消化管ホルモン動態(CCK、GLP-1、PYY、グレリン)、視覚的残量フィードバック誤差、および咀嚼回数・摂食速度。
- 解析アプローチ
- 生理学的センシング機構の多層分類(物理・化学・視覚認知)と、制御工学における「オン・オフ型制御系(一次遅れ系)」へのマッピングによるシステムアナロジー抽出。
心理・行動タスクの選定理由:満腹感知の多層メカニズムと制御動態の解明
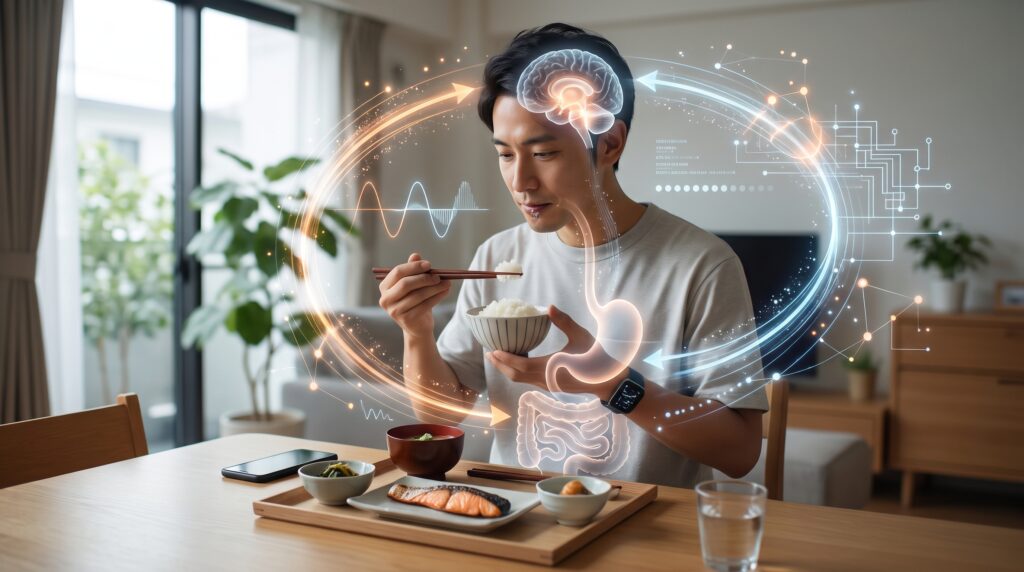
なぜ人は「腹八分目」のタイミングで自然に箸を止めることが難しいのでしょうか。その本質を解明するため、本稿では「満腹の二重構造」「3系統の多層センシング」「フィードバックのタイムラグ」という3つの心理・生理・行動タスクに着目しました。
1. 満腹の二重構造と多層的センシング経路の選定
生理心理学や消化管生理学では、日常でひとくくりにされがちな「満腹」を、食事進行中に発生して1回の食事量を決定する「満腹形成」と、食後に持続して次の食事間隔を決める「満腹感の持続」の2段階に分離して評価します(※4、※5)。生体は以下の3系統のセンサーを統合してこれらを感知しています。
- 物理的機械刺激(胃の伸展感知):食物の流入によって胃壁が引き延ばされると、張力受容体が刺激され、迷走神経の求心路を介して脳幹の孤束核へ即時的な満腹形成シグナルが送られます(※6、※7)。
- 化学的・ホルモン刺激(小腸での栄養素感知):部分消化された栄養素が十二指腸から小腸へ到達すると、腸管の内分泌細胞からコレシストキニン(CCK)、グルカゴン様ペプチド-1(GLP-1)、ペプチドYY(PYY)などの消化管ホルモンが分泌され、持続的な食欲抑制をもたらします(※8、※9)。同時に、空腹時に胃から分泌されるグレリンは食後に急激に低下し、空腹シグナルが解除されます(※10)。
- 視覚・認知フィードバック:容器内の食品の見かけの残量を操作した実験では、残量の減少速度が事前の予測と異なる場合、摂食速度が無意識のうちに調整されることが示されています(※11)。生体は内臓感覚だけでなく、視覚的な予測と実測値の照合を通じて食事ペースを制御しています。
近年の研究(※8、※12)によれば、これらに「物理刺激が〇%、化学刺激が〇%」といった固定的な重み付けは存在しません。食事中の即時的な摂食停止には胃の物理的伸展が主導し、食後の持続的な満腹感には小腸からの化学シグナルが中心を担うという役割分担と、胃の伸展がホルモン受容体の感受性を高める複合的な相乗効果によってシステム全体が作動しています(※4、※7、※8、※12)。
| センシング系統 | 主要な受容体・シグナル物質 | 主な作用フェーズ | 応答速度・動態特性 | 生理的機能・システム上の役割 |
|---|---|---|---|---|
| 物理的機械刺激 | 胃壁の張力受容体(迷走神経求心路・脳幹孤束核) | 食事進行中(満腹形成) | 即時的 | 物理的な流入量を監視し、一回の食事を停止させる(※6、※7) |
| 化学的・ホルモン刺激 | コレシストキニン、GLP-1、PYY、グレリン低下 | 食後(満腹感の持続) | 時間遅れ(約15〜30分後) | 栄養素流入を感知し、次の食事までの空腹感を抑制する(※8、※9、※10) |
| 視覚・認知フィードバック | 視覚的な食品残量・外観情報の処理 | 食事全般 | リアルタイム | 予測残量と減少速度の誤差を検出し、摂食速度を調整する(※11) |
2. 制御工学からみた「フィードバックのタイムラグ」とロバスト性
摂食行動の動態をモデル化した制御理論の研究では、食行動は目標値に向けて入力をオン・オフする制御系として定式化されます(※13、※14)。脳幹の孤束核がセンサー情報と目標値(視床下部などの長期エネルギー恒常性シグナル)を照合する比較器として機能し、消化管での移動や化学反応を伴う満腹シグナルは一次遅れ系(漏れ積分器カスケード)として振る舞います(※13、※14)。
- 実測されるタイムラグ:食事開始後、栄養素が小腸に到達して消化管ホルモンが分泌ピークに向かい、十分な満腹シグナルとして中枢に伝わるまでには約15分〜30分以上を要します(※15、※16)。また、胃内容物の排出半減期は食事の特性に応じて約20分〜60分の範囲で推移します(※17)。
- 生体固有のばらつきと頑健性(ロバスト性):この時間遅れは固定値ではなく、食品の物性(固形か流動食か)、エネルギー密度、年齢や個人の消化機能によって大きく変動します(※8、※17)。
- 行動的遅延補償としての「ゆっくり食べる」意義:摂食速度が速すぎると、フィードバックシグナルが比較器の目標値に到達する前に過剰なエネルギーが流入してしまいます(※13、※18)。一口あたりによく噛んでゆっくり食べる行動は、シグナルが目標値に追いつくための時間を稼ぐ理にかなった行動的遅延補償といえます(※14、※18)。
| 制御工学の構成要素 | 生体食行動における対応部位・現象 | 生理学的メカニズム・動態 |
|---|---|---|
| 目標値 | 視床下部などの長期エネルギー恒常性シグナル | 個体の維持に必要な基準エネルギー量を設定(※13、※14) |
| 比較器 | 脳幹の孤束核 | センサーフィードバックと目標値を照合しオン・オフを判定(※13、※14) |
| フィードバック伝送 | 迷走神経求心路・血流 | 一次遅れ系(漏れ積分器カスケード)としてモデル化(※13、※14) |
| 入力信号 | 摂食行動(一口ごとの摂取) | 咀嚼・嚥下によるエネルギー流入(※14、※18) |
| 時間遅れ要因 | 胃排出および小腸での消化・吸収プロセス | 約15〜30分の伝達遅延(胃排出半減期:約20〜60分)(※15、※16、※17) |
Output
以上の制御工学的モデリングと生理学的知見の統合から、研究開発およびシステム設計に直結する3つの主要なアウトプットが導出されました。
【1】「腹八分目」制御における科学的限界と技術的可能性の特定
現在の学術知見では、生体内において「腹八分目(80%)」そのものを直接検知して出力する単一のバイオマーカーや固有の神経シグナルは特定されていません。一方で、100%の満腹に向かって食事を停止させる満腹形成・持続の多層センサー機構と、時間遅れを伴うフィードバック制御構造そのものは高度に解明されています(※4、※6、※8、※13)。「直接的な80%シグナルは未知であるが、100%へ向かう制御システムは解明されている」という構造的ギャップの特定が、R&Dにおける新たな設計指針となります。
【2】R&DアプローチA:生体メカニズムを他分野へ応用する汎用システム設計
直接計測できない目標状態を、複数の手がかりや認知の仕組みで安定制御する生体ロジックは、他分野の複雑なシステム設計へと転用可能です。
- 多重センサ融合型・時間遅れ制御アルゴリズム:応答速度が速い物理センサー(胃の機械伸展受容体)と、応答が遅いが正確な化学センサー(小腸ホルモン分泌)を組み合わせる生体ロジックを応用し、直接的な状態値が未知であっても応答速度の異なる複数の代替指標を統合して遅延を補正する制御アルゴリズムを設計できます(※6、※8)。
- 予測値と実測値の乖離を利用したUI・ナッジ設計:視覚的な残量操作実験が示すように、生体は「提示された予測値と変化速度の誤差」をリアルタイムで検出して行動を修正します(※11)。内部状態を直接計測できなくても、外的な予測提示やインターフェースの工夫によってユーザー行動を望ましい範囲へ誘導するナッジ設計に応用可能です。
【3】R&DアプローチB:食行動そのものを制御する「腹八分デバイス」の開発と課題整理
未解明である体内の「80%シグナル」を直接測る代わりに、外部から観測可能な食事動作の行動データをリアルタイム監視し、食べ過ぎを防ぐヘルスケア・食行動支援デバイスへの応用です。
- 行動計測による適時介入システムの実現:外耳道圧力センサーや側頭筋の歪みゲージ、加速度センサーなどの装着型デバイスを用いて咀嚼回数や摂食速度を高精度に計測する技術が確立されています(※19)。これらを活用することで、満腹感のタイムラグ(約15〜30分)が発生する前に適切なタイミングでフィードバックや介入を行う適時介入システムが実現できます。
- 実用化に向けた2大技術課題の抽出:実生活環境への導入にあたっては、(1) 食事中の会話・咳・あくび・頭部運動などの環境ノイズを分離し誤検知を防ぐ高精度ノイズ分離アルゴリズムの構築、および (2) 耳穴への持続圧力や顔面装着の違和感を解消するためのメガネ型・イヤホン型など生活習慣に溶け込む極小・超軽量な機構設計が不可欠となります。
| アプローチ分類 | 対象領域 | 活用する生体知見・制御原理 | 具体的な技術・設計応用例 | 主な技術的課題 |
|---|---|---|---|---|
| アプローチA:汎用システム設計 | 制御アルゴリズム、UI・UX設計、自動化設備 | 物理・化学の多重センサ統合、視覚予測誤差による出力補正 | 遅延補正アルゴリズム、行動を所望状態へ誘導するナッジUI | 状況依存のばらつきに対する頑健性(ロバスト性)の確保 |
| アプローチB:食行動支援デバイス | ウェアラブル機器、デジタルヘルスケア | 満腹シグナルのタイムラグ(15〜30分)、咀嚼挙動と摂食速度 | 外耳道圧力センサー等による咀嚼監視と適時介入システム | 会話・咳による誤検知の排除、装着時の不快感・違和感の低減 |
結論と次へのアクション(改善へのフィードバック)
本稿では、「早食いによる食べ過ぎ」や「感覚的な自己管理の難しさ」という日常の課題を起点に、生体シグナル伝達と時間遅れフィードバック制御の観点から「腹八分目」を科学的に定量化しました。主観的な感覚のズレを「時間遅れ系」「多重センサ統合」「行動的遅延補償」という制御工学のフレームワークで捉え直すことで、個人の意志に頼らない客観的なシステム設計の道筋が明確になります。
今後の研究開発および実務応用に向けて、以下のネクストアクションを推進します。
- 制御理論・UI/UX領域への展開:食品物性や個人差に起因するタイムラグ変動(約20〜60分の胃排出変動など)を吸収できるロバスト制御アルゴリズムのシミュレーション検証と、視覚的フィードバック誤差を活用したナッジUIのプロトタイピング。
- ウェアラブル・ヘルスケア領域への展開:外耳道圧力センサーや加速度センサー等のマルチモーダル計測における会話・体動ノイズ分離モデルの精度向上(目標誤検知率 ■%以下)と、日常装着性を高めるフォームファクタの実証評価。
- 産学・R&D現場とのフィードバック連携:制御理論、デバイス開発、データサイエンス、人間工学などの各領域において、本モデルの適用可能性やセンサー構造に関する技術ディスカッション・共同検証の実施。
よくある質問(FAQ:科学的知見と実務的解釈)
- Q1: 生体内に「腹八分目(80%)」を直接感知するバイオマーカーや受容体は存在しますか?
- A1: いいえ、現在の学術知見において「腹八分目」そのものを特定して出力する単一のバイオマーカーや固有の神経シグナルは確認されていません。生体システムが直接測定しているのは、胃壁の伸展度(物理的張力)や小腸内の栄養素濃度(消化管ホルモン分泌)であり、それらは100%の満腹に向かって連続的に変化するフィードバックシグナルとして機能しています(※6、※8)。
- Q2: 早食いによって満腹感知前に食べ過ぎてしまうのはなぜですか?
- A2: 消化管ホルモンの分泌上昇や中枢への伝達には約15分〜30分以上の時間遅れ(タイムラグ)が存在するためです(※15、※16)。摂食速度が速すぎると、中枢の比較器が満腹シグナルを受信して摂食停止コマンドを発令する前に、目標値を大幅に超えるエネルギーが体内に流入してしまいます(※13、※14)。
- Q3: 胃の物理的刺激と小腸の化学的刺激では、どちらが満腹制御において支配的ですか?
- A3: どちらか一方が固定的に支配するのではなく、食事のフェーズによって役割が分担されています。食事中の即時的な摂食停止(満腹形成)には胃の物理的伸展が主導的に働き、食後の持続的な空腹感抑制(満腹感の持続)には小腸からの化学シグナルが中心的な役割を果たします(※4、※7、※8)。
- Q4: カロリー制限(腹八分目)はヒトの寿命を延ばすことが実証されていますか?
- A4: 動物実験では明確な寿命延長が確認されていますが、ヒトを対象とした長期臨床研究においては、代謝指標や老化マーカーの改善は報告されているものの、直接的な寿命延長効果そのものは明確には実証されていません(※2)。また、日常生活における長期的な継続・遵守の困難さも実用上の大きな課題です。
- Q5: 咀嚼を検知するウェアラブルデバイスを実生活に導入する際の課題は何ですか?
- A5: 主に「環境ノイズによる誤検知」と「装着に伴う不快感」の2点です。食事中の会話、咳、あくびなどの運動がノイズとなるため高精度な信号分離が必要であり、耳穴や顔面への装着違和感を防ぐためにメガネ型やイヤホン型など日常に溶け込む機構設計が求められます(※19)。